UTTV-s saad jälgida Tartu Ülikoolile oluliste sündmuste otseülekandeid ning leida juba toimunud ürituste salvestusi ning fotosid.
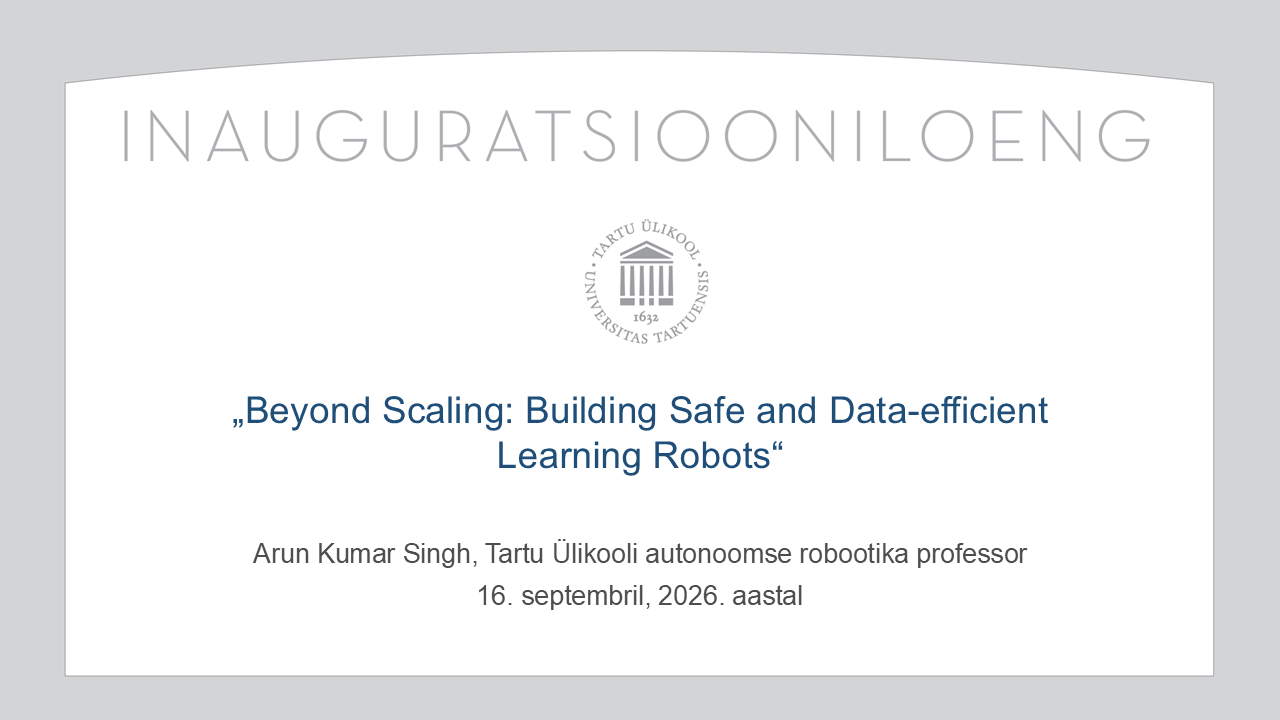
INAUGURATSIOONILOENG „Beyond Scaling: Building Safe and Data-efficient Learning Robots“ („Kuidas luua turvalisi ja andmetõhusaid õppivaid roboteid“)
Tartu Ülikooli autonoomse robootika Professor Arun Kumar Singh
Robotid teevad asju, mis veel hiljuti tundusid kuuluvat ulmekirjanduse valdkonda. Humanoidrobotid oskavad nõudepesumasinat täita, mobiilsed robotkäed kohvi valmistada ja isejuhtivad sõidukid saavad hakkama tiheda liiklusega tänavail. Paljude selliste edusammude taga on muutus robotite arendamises: kui varem kasutati nende tajumis-, planeerimis- ja juhtimissüsteemis üksnes hoolikalt konstrueeritud komponente, siis nüüd õpetatakse roboteid üha enam käituma neile tutvustatavate eeskujude ja kogemuste põhjal.
Saadud tulemused võivad muljet avaldada, kuid ühe lühikese demonstratsiooni õnnestumine ei tähenda veel seda, et robot on töökindel tunde või päevi. Kodudes, ladudes ja tehastes tegutsevad või avalikel teedel liikuvad robotid puutuvad paratamatult kokku olukordadega, mis tulevad treenimise käigus ette väga harva, kui üldse. Arun Kumar Singhi töörühma tegevus robotinavigatsiooni ja -manipulatsiooni vallas on näidanud, et treenitud süsteemid võivad kaotada kiiresti tõhususe, kui ümbritsevas keskkonnas on segadust, muutusi või tundmatust.
Selle probleemi üks levinumaid lahendusi on kasvatada mastaapi: koguda rohkem andmeid, treenida suuremaid mudeleid ja loota, et mitmekesisem kogemus laseb robotitel rohkemates olukordades hakkama saada. See strateegia on muutnud keelevaldkonda ja tehisnägemist, kuid füüsiliste robotite puhul tekivad erisugused piirangud. Robotite jaoks vajalike andmete kogumine on kulukas ja võib olla ohtlik: simulatsiooniga ei suudeta tegelikku maailma täielikult jäljendada, suured mudelid võivad olla reaalajas juhtimiseks liiga aeglased ning nende üha keerukamat käitumist on tõrke korral raske kontrollida.
Loengus arutleb Arun Kumar Singh, kas robootika vajab alternatiivi arusaamale, et suurem andmemaht ja suuremad mudelid lahendavad kõik probleemid. Professor räägib, kuidas ühendada nüüdisaegse masinõppe paindlikkus füüsikaliste mudelite, optimeerimise ja selgete ohutuspiirangutega ning luua roboteid, mis suudavad õppida ja kohaneda, kuid on samal ajal ka andmetõhusad, otstarbekad ja pärismaailmas töökindlad.
Arun Kumar Singh on Tartu Ülikooli tehnoloogiainstituudi autonoomse robootika professor. Ta juhib iseseisvate ja koostöövõimeliste süsteemide uurimisrühma (Autonomous and Kooperative Systems Lab, AKS) ning keskendub oma teadustöös robootika algoritmilistele alustele, eelkõige liikumise planeerimisele, juhtimisele ja masinõppele. Professor Singh on oma töörühmaga arendanud optimeerimisalgoritme, samuti õppimispõhist robotite tegevuse ja liikumise planeerimist ning juhtimist turvakriitilistes rakendustes, kasutades sisseehitatud närvivõrkude varjatud kihte määramatuse tingimustes.
Ta on olnud mitme Eesti ja Euroopa Liidu projekti vastutav täitja. Praegu juhib ta projekti XSCAVE (xscave.eu), mille eesmärk on arendada rasketehnikale mõeldud tehisarumudeleid.
Physicumi seminar: Kontekstikahvliga printsiibi ja seaduse vahel
Enn Kasak (Tartu Ülikool)
Rääkides matemaatika keeles seob füüsika sisutühja matemaatika materiaalse maailmaga ja tekkiv infopanus omandab tähenduse inimliku tõlgendamise kaudu, jättes sageli ebamääraseks, kuivõrd jutt käib maailma enda juurde kuuluvast, maailma mõistmise vahendist või mõtlemise elemendist. Selgust taotledes ehitas füüsikuna alustanud C. S. Peirce teaduse loogika triaadsetele seostele, mis lubavad teabe kontekstist eristada ja taaskasutada esialgu ebaoluliseks peetavat infot. Antiigist pärinevad teadusliku mõtlemise vormid võivad kõnealuse info tõlgendamisel osutuda segavateks metafüüsilisteks eelarvamusteks. Ent kui märgata ootamatut häirivat küsimust, võib see suunata ka uudsele vastusele.
vt E. Kasak, P. Lorents, J. Saar, R. Veede "On semiosis in physics and in nature" Acta Baltica Historiae et Philosophiae Scientiarum, 14, 1 (2026) DOI: 10.11590/abhps.2026.1.01
Physicumi seminarid on mõeldud füüsikute ja materjaliteadlaste, aga ka teiste loodus- ja täppisteadlaste laiale ringile (alates bakalaureuseastme üliõpilastest). Seminaridel püütakse kirjeldada seda, mis on mingis valdkonnas parasjagu oluline ja uudne või kuhu teatud uurimissuund on välja jõudnud.
Seminar toimub eesti keeles.
Physicumi seminar:
Towards remote photonic brain computer interface
Ultra-fast 3D optical microscopy of individual cells in suspension without chemical labeling
Esmaspäev, 14. september 2026 kell 16.15
Physicumi auditoorium B103 ja Zoom
Prof. Zeev Zalevsky (Bar-Ilan Ülikool)
Towards remote photonic brain computer interface
I will present a photonic sensor that can be used for remote sensing of nano-vibrations such as those associated with hemodynamic processes in our brain. This technology is based upon illuminating a surface with a laser and then using a camera with its special optics to perform temporal and spatial tracking of secondary speckle patterns in order to have nano metric accurate estimation of the movement of the back reflecting surface. The capability of sensing those movements in nano-metric precision allows connecting the movement with remote bio-sensing and with medical diagnosis capabilities.
The proposed technology was already applied for remote and continuous estimation of vital bio-signs (such as heart beats, respiration, blood pulse pressure and intra ocular pressure), for molecular sensing of chemicals in the blood stream (such as for estimation of alcohol, glucose and lactate concentrations in blood stream, blood coagulation and oximetry) as well as for sensing of hemodynamic characteristics such as blood flow to various regions of the brain. It was used in medical trials for remote medical diagnosis of various diseases such as cardio-pulmonary diseases.
The capability of sensing the hemodynamic activity when applied on the brain and when combined with advanced machine learning and AI based algorithmic allows us to detect various insights that are important for brain computer interfacing (BCI) application. For example, I will show how we detect which one out of the five senses cortices of the human brain is stimulated in a given moment, how we remotely classify the objects that a subject is looking at and thus stimulate his visual cortex (visual cortex shape recognition) only by sensing the activity at the visual cortex, how we perform remote decoding of inner speech by directing the sensor to brain’s Broca area and finally how directing the sensor to Motor cortex allows connecting our remote sensor with electrical motor and operating it with various types of movements only by thinking about them.
We believe that such an ability could initiate a breaking through era of BCI in which communication with external machinery and sensors could be done by the power of thinking and in a non-invasive manner.
Prof Natan T. Shaked (Tel Avivi ülikool)
Ultra-fast 3D optical microscopy of individual cells in suspension without chemical labeling
Label-free optical microscopy employs nondestructive approaches to visualize biomedical samples. It utilizes endogenous intrinsic signals rather than specific exogenous markers or genetic modifications, which may perturb the natural biological processes, dynamics, and responses of live cells. A major challenge in optical microscopy of live cells is achieving affordable, label-free, three-dimensional (3D), and fully quantitative measurements that provide high-resolution morphological and content-based mapping of dynamic cell populations at the single-cell level. The extent of spatial and quantitative molecular information that can be extracted by label-free techniques, encompassing not only structural but also content-based data, represents a significant advantage over conventional imaging methods. Off-axis interferometric multiplexing enables the simultaneous capture of several complex wavefronts, each encoded with a distinct interference fringe orientation, using a single camera exposure. This capability gives rise to numerous applications, particularly for imaging dynamic biomedical samples. These include field-of-view multiplexing, depth-of-field multiplexing, angular perspective multiplexing for tomographic phase microscopy in 3D refractive index imaging, multi-wavelength multiplexing for phase unwrapping or spectroscopy, super-resolution interferometric imaging with a synthetic aperture, imaging of ultrafast events, measurement of the Jones matrix and sample birefringence, and the simultaneous acquisition of multiple fluorescence microscopy channels alongside quantitative phase profiles. Each of these techniques opens new opportunities for applying wide-field interferometry to efficiently measure complex biological dynamics. One application that can particularly benefit from interferometric multiplexing is label-free imaging flow cytometry, which holds significant potential for medical diagnosis due to its ability to analyze large numbers of biological cells in flow from samples obtained from body fluids. I will present our recent results in 3D labelfree interferometric imaging flow cytometry for liquid biopsies, featuring real-time cell analysis and sorting capabilities for cancer monitoring, blood analysis, and sperm selection for in vitro fertilization.